

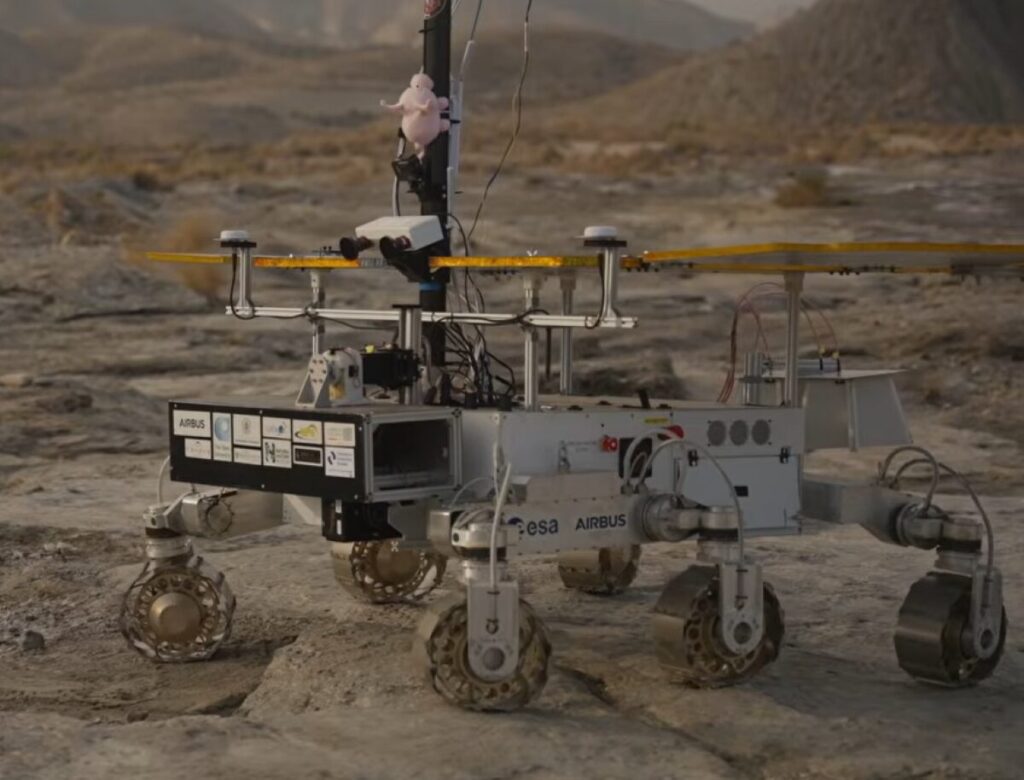
Per otto giorni un prototipo di rover marziano ha percorso complessivamente 220 metri attraverso un paesaggio arido e accidentato, eseguendo comandi impartiti da un team scientifico situato a circa 1.200 chilometri di distanza. Non si trattava ancora della superficie di Marte, ma di una delle simulazioni più importanti in preparazione alla futura missione ExoMars Rosalind Franklin, il cui arrivo sul Pianeta Rosso è previsto nel 2030. La prova si è svolta nel mese di settembre e ha coinvolto un prototipo di rover denominato Charlie, costruito da Airbus, insieme a circa 100 scienziati e ingegneri provenienti da tutta Europa. L’obiettivo era verificare in condizioni realistiche come un esploratore robotico possa muoversi in sicurezza, seguire strategie scientifiche, evitare ostacoli e raccogliere il maggior numero possibile di informazioni utili durante una vera missione planetaria. Il terreno scelto per questa prova generale è stato il deserto di Tabernas, nel sud-est della Spagna, una zona nota per il suo paesaggio brullo e spettacolare e selezionata anche per alcune caratteristiche geologiche e mineralogiche ritenute particolarmente adatte a simulare un ambiente simile a quello marziano. Il planetologo Elliot Sefton-Nash ha spiegato le ragioni della scelta del sito: “sebbene questo scenario sia famoso per i film di Indiana Jones e per i western all’italiana anche noti come ‘spaghetti-western’, siamo venuti qui perché potevamo costruire uno scenario che fosse abbastanza realistico, per via della geologia e mineralogia locali, da mettere alla prova i nostri processi operativi scientifici in termini di interpretazione e processo decisionale”.
Il rover Charlie ha utilizzato il software che guiderà Rosalind Franklin
Uno degli aspetti più rilevanti dell’esercitazione riguarda il sistema di navigazione. Il rover Charlie, realizzato da Airbus, ha infatti utilizzato lo stesso software di guida, navigazione e controllo destinato a essere impiegato da Rosalind Franklin. Il sistema dovrà consentire al rover di raggiungere gli obiettivi scientifici evitando al tempo stesso eventuali ostacoli o situazioni pericolose presenti lungo il percorso. Durante la simulazione, il team scientifico ha lavorato dal Centro di Controllo delle Operazioni del Rover, il ROCC di Torino, in Italia. Gli scienziati hanno dovuto prendere decisioni basandosi esclusivamente sui dati inviati dal rover, proprio come accadrà quando Rosalind Franklin si troverà effettivamente su Marte. Le informazioni a disposizione comprendevano immagini, rilevazioni del sottosuolo e analisi spettrali. Il compito degli specialisti era individuare i luoghi considerati più promettenti per la ricerca di possibili tracce di vita antica, che costituisce l’obiettivo scientifico principale della missione.
Navigazione autonoma: oltre 60 metri senza operatori e meno dell’1% di errore
La simulazione ha permesso anche di verificare le capacità di navigazione autonoma del rover. Secondo Luc Joudrier, responsabile delle operazioni del rover Rosalind Franklin, le prestazioni del prototipo sono state particolarmente positive. “Il rover ha funzionato alla perfezione. Abbiamo persino lasciato Charlie a esplorare da solo e, il sesto giorno, ha percorso più di 60 metri senza alcun operatore al comando, con un errore di navigazione inferiore all’1%,” ha affermato Joudrier. Il risultato assume particolare importanza perché su Marte il rover dovrà essere in grado di affrontare alcune fasi delle operazioni con un elevato grado di autonomia, adattandosi alle caratteristiche del terreno e seguendo i percorsi pianificati dal centro di controllo. La capacità di mantenere un errore di navigazione inferiore all’1% durante un percorso superiore ai 60 metri rappresenta quindi uno degli elementi più significativi emersi dal test.
Il coordinamento tra scienziati e operatori come elemento decisivo
La simulazione non aveva però l’obiettivo di testare soltanto il rover. Una parte essenziale dell’esercitazione riguardava il funzionamento dell’intera macchina organizzativa che dovrà supportare Rosalind Franklin durante la futura missione su Marte. Il coordinamento tra operatori sul campo, ingegneri e scienziati presenti nel centro di controllo è stato continuo. Luc Joudrier ha sottolineato questo aspetto: “c’è stato un grande coordinamento tra i team del centro di controllo e gli operatori sul campo. La pianificazione costante e l’interpretazione scientifica procedevano in parallelo. Eravamo così immersi nell’attività che a volte ci sembrava di essere su Marte!” Il lavoro doveva infatti riprodurre il più fedelmente possibile quello di una vera missione interplanetaria, nella quale ogni scelta scientifica dovrà essere valutata rapidamente sulla base delle informazioni inviate dal rover.
Le difficoltà nel valutare il terreno a distanza
Tra gli obiettivi principali della simulazione c’era anche la valutazione delle difficoltà che possono emergere quando un team deve interpretare un ambiente esclusivamente attraverso immagini e dati trasmessi a distanza. In una delle giornate di prova, per esempio, la pendenza di un versante risultava particolarmente difficile da valutare utilizzando soltanto le informazioni inviate dal rover. Chiara Lombardi, ingegnere di sistema del rover e del lander di ExoMars, ha sintetizzato la differenza tra la percezione del centro di controllo e quella degli operatori presenti fisicamente nel deserto con una frase particolarmente efficace: “laddove pensavamo ci fosse un elefante, gli operatori nel deserto vedevano solo un topo”. Il team ha inizialmente scelto di adottare un approccio prudente, procedendo con cautela. Successivamente è stata utilizzata una mappa altimetrica digitale, che ha permesso di verificare come l’ostacolo apparentemente significativo fosse in realtà soltanto una leggera pendenza. L’episodio ha mostrato quanto possa essere complessa l’interpretazione del terreno quando non è possibile osservarlo direttamente.
Anche la pioggia ha costretto il team a cambiare i piani
Durante la campagna di prova non sono mancati gli imprevisti. In una delle giornate, la pioggia ha obbligato il team a interrompere temporaneamente i test nel deserto. Anche questa circostanza è diventata parte dell’esercitazione, perché una missione reale richiederà una costante capacità di adattamento a eventi non previsti. “Abbiamo anche imparato a ripianificare e a ridefinire le priorità quando ci siamo trovati di fronte a situazioni impreviste,” ha spiegato Chiara Lombardi. La capacità di modificare rapidamente programmi e priorità scientifiche rappresenta infatti uno degli aspetti essenziali di qualsiasi missione robotica su un altro pianeta.
Dal rover al centro di controllo di Torino: dati analizzati 24 ore su 24
Mentre Charlie trasmetteva i dati relativi alla propria posizione, le immagini e le diverse misurazioni scientifiche, i pianificatori e gli scienziati del ROCC di Torino lavoravano continuamente alla preparazione delle attività successive. L’obiettivo era simulare il ritmo operativo che caratterizzerà la missione di Rosalind Franklin su Marte. Durante una vera esplorazione planetaria, infatti, ogni giornata rappresenterà una risorsa preziosa e dovrà essere utilizzata nel modo più efficiente possibile. Lo ha spiegato Jorge Vago, scienziato del progetto ExoMars: “non avremo il lusso del tempo, quindi dobbiamo sfruttare al meglio ogni giorno su Marte. La nostra sfida era quella di assimilare tutte le nuove informazioni e utilizzarle per decidere cosa fare, dove andare e quali strumenti impiegare”. Le decisioni scientifiche dovranno quindi essere prese sulla base di un flusso continuo di dati, immagini e misurazioni, determinando di volta in volta quali zone esplorare e quali strumenti utilizzare.
Le telecamere, lo spettrometro e il radar per cercare tracce di vita
I dati utilizzati durante la simulazione provenivano dal prototipo della suite di strumenti scientifici prevista per il rover Rosalind Franklin. Tra questi erano presenti le telecamere PanCam, utilizzate per immagini grandangolari e panoramiche, e CLUPI, destinata alle osservazioni ravvicinate. Il rover disponeva inoltre dello spettrometro Enfys e del radar a penetrazione del suolo WISDOM. Questi strumenti sono stati progettati per contribuire all’individuazione di possibili indizi di antica attività microbica. Durante la prova, una volta raccolte tutte le informazioni disponibili e concordato il piano scientifico, il team inviava i comandi al rover e seguiva l’esecuzione delle operazioni. Ogni attività veniva monitorata registrando gli obiettivi selezionati, i percorsi effettuati, i risultati ottenuti e le discussioni scientifiche che accompagnavano le varie decisioni.
L’obiettivo scientifico di Rosalind Franklin: cercare antiche tracce di vita su Marte
La ricerca di possibili segnali riconducibili a forme di vita microbica antica rappresenta il cuore della missione ExoMars Rosalind Franklin. Il rover dovrà analizzare il terreno marziano utilizzando diversi strumenti complementari, combinando osservazioni visive, misurazioni spettrali e dati radar. La prova nel deserto spagnolo ha consentito di verificare non soltanto il funzionamento dei singoli sistemi, ma soprattutto il modo in cui i diversi strumenti possono essere utilizzati insieme per orientare le decisioni scientifiche. Ogni nuova immagine o misurazione può infatti modificare la strategia della missione, suggerendo la necessità di avvicinarsi a un determinato obiettivo, analizzare una formazione geologica o cambiare il percorso previsto.
Una campagna di test di 20 giorni per preparare la missione reale
L’esercitazione nel deserto rientrava in una più ampia campagna di test durata 20 giorni. La prova ha offerto agli scienziati e agli ingegneri la possibilità di lavorare quotidianamente sui dati trasmessi dal rover e di valutare tecnologie e procedure operative in condizioni realistiche e impegnative. Esperienze di questo tipo vengono considerate un passaggio fondamentale per la preparazione delle future missioni planetarie. La simulazione permette infatti di individuare eventuali criticità, migliorare le procedure e creare quel livello di coordinamento tra i diversi gruppi di lavoro necessario quando il rover opererà realmente sulla superficie marziana.
Nel 2027 un nuovo test con il coinvolgimento del Trace Gas Orbiter
Il percorso di preparazione non termina con la prova svolta nel deserto di Tabernas. La prossima prova sul campo è prevista per l’estate del 2027 e presenterà un livello di complessità superiore. Tra le novità ci saranno nuove simulazioni collegate all’orbita marziana e il coinvolgimento dell’ExoMars Trace Gas Orbiter. L’obiettivo sarà avvicinare ulteriormente l’esercitazione alle condizioni che il team potrebbe incontrare durante una vera missione su Marte. Jorge Vago ha sottolineato il valore del lavoro congiunto tra specialisti: “è stato molto gratificante vedere i team addetti agli strumenti e gli operatori del rover lavorare insieme come un’unica ed efficiente macchina di scoperta”.
Verso Marte 2030, l’obiettivo è rendere le operazioni quasi automatiche
La prova spagnola rappresenta quindi una tappa importante nel lungo percorso che porterà Rosalind Franklin su Marte nel 2030. Le operazioni dovranno essere preparate nei minimi dettagli, ma al tempo stesso il team dovrà essere in grado di reagire rapidamente a imprevisti, difficoltà del terreno e nuove opportunità scientifiche. Il test ha permesso di raccogliere indicazioni utili per migliorare sia le procedure operative sia la pianificazione delle future esercitazioni. Elliot Sefton-Nash ha tracciato il bilancio conclusivo della campagna: “questo test sul campo è stato un enorme successo. Abbiamo imparato molte cose che ci aiuteranno a migliorare in vista del prossimo test e ad aggiornare i nostri piani in un contesto simile a quello di una missione. Quando il rover Rosalind Franklin atterrerà su Marte nel 2030, vogliamo che il team abbia la sensazione che gestire le operazioni del rover sia facile come andare in bicicletta”. La strada verso il 2030 passa quindi anche attraverso il deserto spagnolo: un ambiente terrestre utilizzato come laboratorio naturale per mettere alla prova rover, strumenti e squadre scientifiche prima della vera sfida, quella dell’esplorazione di Marte.