

Orientarsi in mare aperto senza GPS e senza disporre di mappe precostruite, sfruttando soltanto il campo magnetico terrestre. È questo il principio alla base di un nuovo algoritmo di navigazione autonoma per robot sviluppato grazie a una ricerca dell’Università di Pisa e dell’Instituto Superior Técnico di Lisbona. Un’innovazione che prende ispirazione dalle straordinarie capacità di orientamento delle tartarughe marine e che potrebbe aprire nuove prospettive per l’esplorazione degli oceani e lo sviluppo di veicoli subacquei autonomi. Il risultato più significativo dello studio riguarda la possibilità di consentire a un robot di raggiungere una destinazione senza affidarsi ai tradizionali sistemi di localizzazione satellitare e senza utilizzare mappe geomagnetiche precostruite. Il sistema si basa esclusivamente sulle misurazioni locali dell’intensità e dell’inclinazione del campo magnetico terrestre, associate alla conoscenza preliminare delle caratteristiche magnetiche del luogo da raggiungere. Le prime simulazioni hanno fornito risultati promettenti: i robot dotati del nuovo algoritmo hanno seguito percorsi molto simili a quelli compiuti dalle tartarughe marine durante le loro migrazioni oceaniche.
Come funziona il primo algoritmo di navigazione senza GPS ispirato alle tartarughe marine
La principale innovazione consiste nella capacità del sistema di individuare progressivamente la direzione da seguire utilizzando le informazioni magnetiche disponibili lungo il percorso, senza dover conoscere in anticipo la configurazione completa dell’ambiente circostante. Il campo magnetico terrestre rappresenta infatti una risorsa particolarmente interessante per la navigazione autonoma grazie alla sua presenza su scala globale e alla sua stabilità nel tempo. Due caratteristiche che possono renderlo utile soprattutto nelle aree oceaniche più remote, dove le infrastrutture di comunicazione sono assenti e i sistemi di navigazione satellitare possono risultare indisponibili o inaffidabili. Il robot utilizza un magnetometro, uno strumento che permette di effettuare misurazioni del campo magnetico. Attraverso la rilevazione delle variazioni locali dell’intensità e dell’inclinazione magnetica, il sistema raccoglie le informazioni necessarie per orientarsi. Un elemento fondamentale è rappresentato dalla firma magnetica della destinazione, cioè dall’insieme dei valori di intensità totale e inclinazione del campo magnetico che caratterizzano il luogo da raggiungere. Il veicolo dispone preventivamente di queste informazioni e le utilizza come riferimento durante la navigazione. Il principio riproduce un meccanismo simile a quello impiegato dalle tartarughe marine, che conservano una memoria delle caratteristiche magnetiche di specifiche aree e possono sfruttarla per orientarsi verso una destinazione.
Le tartarughe verdi tra l’Isola di Ascensione e il Brasile: il modello studiato dai ricercatori
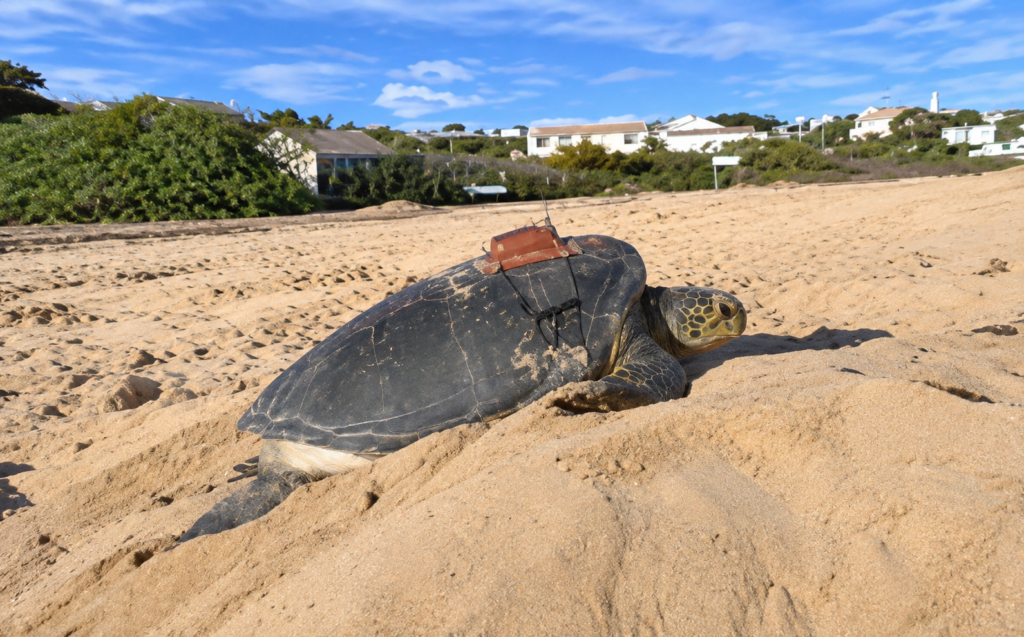
Per verificare il funzionamento dell’algoritmo, il gruppo di ricerca ha preso in esame un caso particolarmente significativo dal punto di vista biologico: la migrazione delle tartarughe verdi tra l’Isola di Ascensione e le coste del Brasile. Questi spostamenti oceanici sono stati utilizzati come riferimento per studiare le prestazioni del nuovo sistema di navigazione. Le simulazioni hanno mostrato una notevole somiglianza tra le traiettorie seguite dai robot e quelle delle tartarughe marine, evidenziando le potenzialità dell’approccio sviluppato dai ricercatori. Alla base del progetto si trova l’osservazione di una capacità naturale già documentata da diversi studi scientifici: la sensibilità delle tartarughe alle variazioni del campo magnetico terrestre, che contribuisce al loro orientamento durante gli spostamenti. A spiegare il legame tra il comportamento animale e la ricerca robotica è Paolo Luschi, docente di zoologia al Dipartimento di Biologia dell’Università di Pisa. “Diversi studi hanno mostrato che le tartarughe marine sono sensibili alle variazioni di intensità e di inclinazione del campo magnetico terrestre – dice Paolo Luschi, docente di zoologia al Dipartimento di Biologia dell’Università di Pisa – e possono usare questa percezione per determinare la propria posizione rispetto a una destinazione desiderata, così da stabilire la direzione da tenere per raggiungerla. Nel nostro studio ci siamo chiesti se un meccanismo simile, che probabilmente è implicato anche nella migrazione degli uccelli, potrebbe garantire le prestazioni di navigazione necessarie ai veicoli marini a navigazione autonoma”.
Robot autonomi, la nuova strategia per navigare senza mappe geomagnetiche
Uno degli aspetti centrali della ricerca è il superamento della necessità di disporre di una mappa geomagnetica completa dell’area da attraversare. Anziché basarsi su una rappresentazione precostruita dell’ambiente, il nuovo algoritmo permette al veicolo di individuare progressivamente la direzione più favorevole verso l’obiettivo. Il funzionamento del sistema è illustrato da Cristiano Cammelletti, dottorando in robotica al Dipartimento di Ingegneria dell’Informazione dell’Università di Pisa. “L’idea centrale è consentire al veicolo di apprendere la direzione più promettente durante il tragitto, invece di affidarsi a una rappresentazione completa dell’ambiente fornita da mappe preesistenti – spiega Cristiano Cammelletti, dottorando in robotica a Dipartimento di Ingegneria dell’Informazione dell’Università di Pisa – In questo modo, il sistema può affrontare missioni in aree oceaniche remote, dove la disponibilità di mappe dettagliate non è garantita”. Il nuovo approccio consente dunque di affrontare il problema della navigazione utilizzando un insieme limitato di informazioni: le misurazioni magnetiche effettuate durante il movimento e la conoscenza delle caratteristiche magnetiche della destinazione. Non è necessario ricostruire preventivamente l’intera distribuzione del campo magnetico lungo la rotta. Il veicolo può invece utilizzare i dati acquisiti localmente per orientare progressivamente il proprio movimento.
La memoria magnetica della destinazione: così il robot riconosce dove deve arrivare
Un altro elemento essenziale del sistema è la capacità di utilizzare una sorta di memoria magnetica del luogo da raggiungere, ispirata al comportamento delle tartarughe marine. Secondo il modello considerato dai ricercatori, le caratteristiche magnetiche di una determinata destinazione possono essere conservate nel tempo e successivamente utilizzate come riferimento per il ritorno verso quello stesso luogo. Il robot applica un principio analogo: conosce preventivamente la firma magnetica dell’obiettivo e, durante il tragitto, confronta le informazioni disponibili con le misurazioni locali del campo terrestre per determinare come proseguire. La firma magnetica è costituita da due parametri fondamentali: l’intensità totale del campo magnetico e la sua inclinazione. Sono queste le grandezze sulle quali si basa l’algoritmo per orientare il veicolo verso la destinazione desiderata. L’approccio si distingue così dai sistemi che richiedono una conoscenza dettagliata dell’ambiente prima dell’inizio della missione, puntando invece sull’apprendimento della direzione durante lo spostamento.
Dall’esplorazione degli oceani ai veicoli subacquei: le possibili applicazioni della scoperta
La ricerca dell’Università di Pisa e dell’Instituto Superior Técnico di Lisbona potrebbe avere ricadute importanti nello sviluppo delle tecnologie di navigazione autonoma, soprattutto per le missioni che si svolgono lontano dalle infrastrutture terrestri. La navigazione in mare aperto rappresenta una sfida complessa per i sistemi robotici. I veicoli impegnati in missioni di lunga distanza possono trovarsi in condizioni nelle quali il segnale GPS non è disponibile o sufficientemente affidabile, rendendo necessario individuare soluzioni alternative per mantenere una direzione verso l’obiettivo. Tra i possibili ambiti di applicazione figurano i veicoli subacquei autonomi, i sistemi destinati al monitoraggio oceanico e le missioni di esplorazione condotte in aree prive di infrastrutture di navigazione. La possibilità di orientarsi utilizzando esclusivamente il campo magnetico terrestre e una conoscenza preliminare della destinazione potrebbe offrire nuove opportunità per la progettazione di sistemi capaci di operare in ambienti remoti. Le simulazioni condotte sulle rotte migratorie delle tartarughe verdi costituiscono un primo risultato a sostegno dell’approccio proposto. La ricerca mette così in relazione biologia animale, robotica e navigazione magnetica, trasformando uno dei meccanismi di orientamento presenti in natura in un modello per lo sviluppo di nuove tecnologie di esplorazione marina.