
Il progetto ha visto lavorare assieme un team internazionale di ingegneri, robotici, matematici, informatici, biologi e neuroscienziati provenienti da 8 università
Il robot OCTOPUS (immagine a destra) è stato realizzato nell’ambito del progetto Europeo OCTOPUS (Programma ICT-FET, Future and Emerging Technologies, durata 2009-2013, finanziamento 7.600.000 €). Titolo completo del progetto: “Novel design principles and technologies for a new generation of high dexterity soft-bodied robots inspired by the morphology and behaviour of the octopus”, ovvero “Nuovi principi di design e tecnologie per una nuova generazione di robot soft ad alta destrezza ispirati alla morfologia e comportamento del polpo”. Il progetto, coordinato dalla Scuola Superiore Sant’Anna presso il proprio Centro di Robotica Marina a Livorno, si è concluso a fine 2013 e ha visto lavorare assieme un team internazionale di ingegneri, robotici, matematici, informatici, biologi e neuroscienziati provenienti da 8 università (da Italia, Svizzera, Israele, Inghilterra e Grecia). OCTOPUS ha preso a modello per la robotica il polpo comune come paradigma della robotica “soft”, proprio per le sue caratteristiche di deformabilità, unite alla grande capacità di movimento e alla forza notevole, oltre che di comportamento “intelligente” legato a capacità di apprendimento e memoria. La caratteristica più interessante da un punto di vista robotico è che il polpo è completamente privo di qualsiasi struttura rigida (non ha uno scheletro), ma nonostante ciò, all’occorrenza, è in grado di sviluppare notevoli forze o manipolare oggetti con estrema destrezza. Studiando il polpo e ispirandosi ad esso, le braccia del robot OCTOPUS sono state realizzate interamente con materiali soft, ma in grado di diventare rigidi quando necessario e permettere di sviluppare forze. La versione a cavi (in vasca) simula il braccio del polpo dal punto di vista dei materiali usati (molto simili in termini di morbidezza e galleggiabilità), nella forma (affusolata) e nella contrazione muscolare. Per quest’ultima, dei cavi sono stati integrati direttamente nel braccio e la loro trazione riproduce l’uso dei muscoli longitudinali del polpo. Da qui il movimento molto naturale che si riesce ad ottenere.
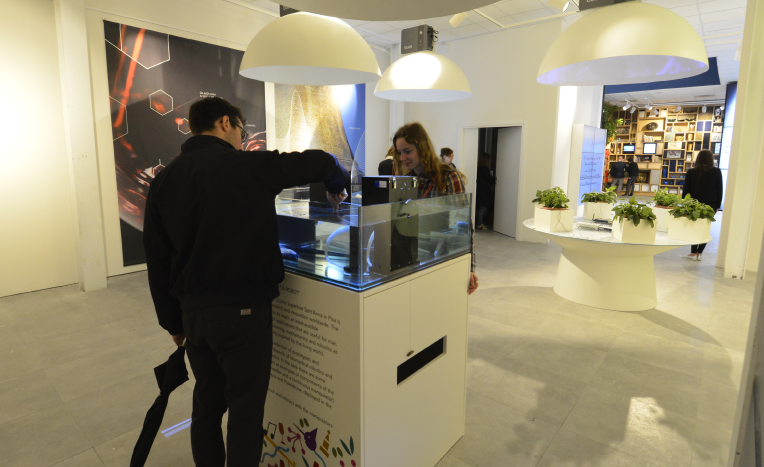
La versione esposta in libreria, nella piattaforma a 8 braccia, è dotata di motori basati su leghe a memoria di forma (sottili fili metallici in grado di contrarsi quando attivati elettricamente) disposti seguendo l’anatomia naturale, permettendo quindi un comportamento ancora più naturale. Inoltre queste braccia sono coperte con una pelle sensorizzata con sensori di contatto e di deformazione, e con ventose passive. Questo robot è in grado di muoversi in acqua, di allungare e flettere le braccia in diverse direzioni, e di afferrare oggetti.
OCTOPUS ha rappresentato un’innovazione rispetto alla robotica classica basata su strutture rigide, ed è stato infatti riconosciuto a livello internazionale come il progetto che ha gettato le fondamenta della soft robotics. La soft robotics, cioè l’uso di materiali morbidi per costruire robot, è oggi riconosciuta a livello internazionale come una delle direzioni di sviluppo più promettenti per la robotica, e soprattutto per la biorobotica, con il potenziale di realizzare una nuova generazione di robot al servizio dell’uomo. La soft robotics non si pone solo come un approccio innovativo alla robotica, con sfide tecnologiche di altissimo valore scientifico e applicativo, ma come un vero e proprio scardinamento delle fondamenta stesse della robotica, tradizionalmente basata su strutture rigide. Guardando il funzionamento dei prototipi esposti (sebbene semplificati) è facile capire come a partire dal progetto OCTOPUS sono state aperte varie altre ricerche e opportunità per l’applicazione della robotica soft.
Nel settore marino, il progetto PoseiDrone (altro prototipo in mostra), finanziato dalla Fondazione Livorno e portato avanti dallo stesso Istituto di BioRobotica, ha portato alla realizzazione del primo robot marino dal “corpo” morbido in grado di nuotare, camminare su diversi fondali e afferrare oggetti. In esposizione si può vedere il principio su cui il robot basa la sua locomozione a propulsione. Ricalcando la modalità che viene usata dal polpo per nuotare, il sifone artificiale viene ripetutamente “strizzato” per espellere velocemente l’acqua e permettere al robot di muoversi. Le braccia sono invece usate per muoversi sul fondo del mare, ma nel prototipo in esposizione non sono attivate. PoseiDrone potrà essere utilizzato in supporto a varie applicazioni marine, come per esempio la pulizia del mare, l’esplorazione, il monitoraggio delle acque e perfino operazioni di soccorso. Sempre a partire dalle tecnologie della robotica soft studiate in OCTOPUS, si sono aperte opportunità in campo medico-chirurgico (immaginate di poter controllare una struttura simile al braccio di un polpo per compiere delle operazioni chirurgiche…), dove si stanno realizzando strumenti flessibili e a rigidezza variabile, per eseguire operazioni minimamente invasive (progetto Europeo STIFF-FLOP) oppure dei simulatori di organi e strutture biologiche. Altro campo di applicazione è rappresentato dall’automazione industriale e dalla robotica agricola, dove è molto importante la possibilità di utilizzare manipolatori morbidi e flessibili per minimizzare il rischio di danneggiare l’ambiente o gli oggetti da manipolare.
 Vuoi ricevere le notifiche sulle nostre notizie più importanti?
