
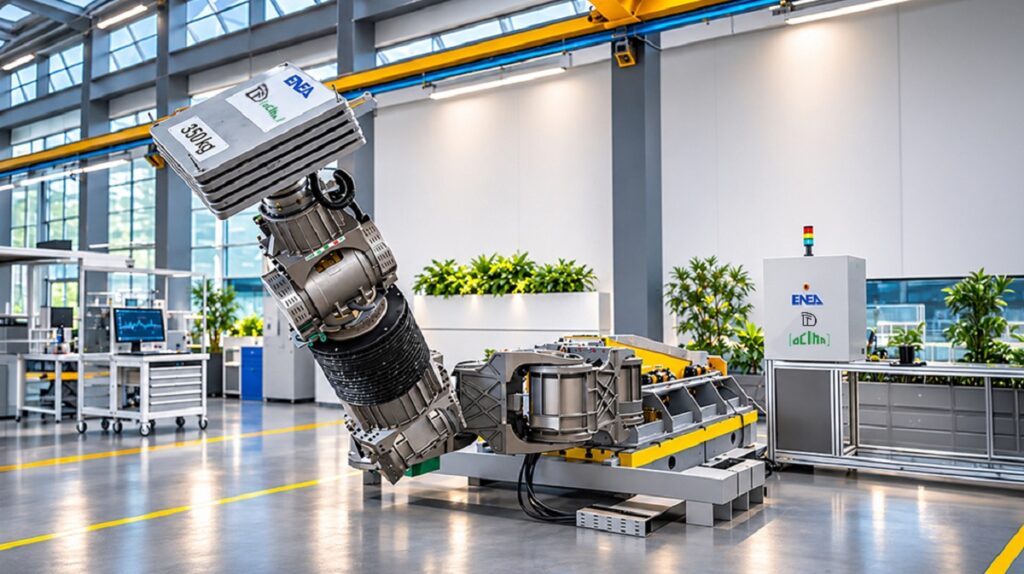
È stato completato il primo dei 2 bracci robotici destinati al reattore sperimentale a fusione DTT (Divertor Tokamak Test facility), l’impianto in costruzione presso il Centro Ricerche ENEA di Frascati, progettato per sviluppare soluzioni tecnologiche innovative in vista della realizzazione dei futuri reattori a fusione nucleare. Il sistema, denominato HYRMAN (Hyper Redundant Manipulator), è stato realizzato dall’azienda OCIMA di Caivano, in provincia di Napoli, nell’ambito di un contratto di fornitura con ENEA. La sua funzione sarà quella di effettuare ispezioni, interventi di manutenzione e, quando necessario, la sostituzione dei componenti di prima parete all’interno della camera da vuoto del reattore, destinata a ospitare il plasma durante il funzionamento dell’impianto.
Si tratta di un passaggio tecnologico significativo, perché questi componenti sono direttamente esposti al plasma e, nel tempo, possono diventare radioattivi. La loro manutenzione richiede quindi sistemi robotici in grado di operare completamente da remoto, senza esporre il personale a rischi e senza la necessità di interventi umani all’interno della camera. HYRMAN è progettato per movimentare carichi fino a 350 kg, con una precisione nell’ordine di un decimo di millimetro, e intervenire su componenti lunghi fino a 2,3 metri. Il manipolatore misura circa 7 metri, pesa 2 tonnellate ed è dotato di 12 gradi di libertà, una configurazione che gli consente di muoversi con grande flessibilità negli spazi particolarmente ristretti della camera da vuoto.
“Il completamento di HYRMAN è un traguardo che porta l’Italia all’avanguardia nella corsa globale verso l’energia da fusione”, ha dichiarato Marco Utili, responsabile del Laboratorio per lo sviluppo delle nuove tecnologie in ambito nucleare dell’ENEA. “Parliamo di un sistema robotico capace di operare a distanza nel cuore del reattore dove ogni dettaglio, dal controllo alla ridondanza, deve garantire sicurezza e affidabilità ed è il risultato di un lavoro di squadra tra ricerca e imprese che ci consente di sviluppare in Italia tecnologie di frontiera e di essere protagonisti nel percorso verso la fusione nucleare”.
Dodici gradi di libertà e sistemi di sicurezza avanzati
Tra gli aspetti più innovativi di HYRMAN figura la sua architettura meccanica a 12 giunti articolati, che lo rende un manipolatore iper-ridondante. Questa configurazione permette al braccio di raggiungere una stessa posizione attraverso differenti combinazioni di movimento, offrendo un’elevata capacità di adattamento agli ostacoli e ai vincoli presenti all’interno della camera del reattore.
Una caratteristica fondamentale in un ambiente nel quale gli spazi di manovra sono estremamente limitati e ogni operazione deve essere eseguita con precisione. Il software di controllo è chiamato a individuare e aggiornare in tempo reale la configurazione di movimento più adeguata, tenendo conto degli ostacoli, dei vincoli strutturali del manipolatore e dei carichi dinamici generati durante gli spostamenti.
Particolare attenzione è stata riservata anche al controllo della contaminazione. Lavorando direttamente all’interno della camera da vuoto, il sistema deve evitare il rilascio di sostanze o particelle che potrebbero compromettere il funzionamento del tokamak. Per soddisfare questi requisiti sono state adottate soluzioni specifiche, tra cui lubrificanti speciali e solidi, doppie barriere di contenimento, sensori di pressione per il monitoraggio continuo delle camere di lubrificazione e ingranaggi esposti trattati con rivestimenti autolubrificanti.
Ridondanza e recupero anche in caso di guasto
Un ulteriore elemento centrale della progettazione riguarda la sicurezza operativa e la tolleranza ai guasti. All’interno della camera da vuoto, infatti, non è possibile intervenire manualmente sul manipolatore. Diventa quindi indispensabile assicurare che il braccio possa essere recuperato ed estratto in condizioni di sicurezza anche in presenza di malfunzionamenti. Per rispondere a questa esigenza è stata sviluppata un’architettura di ridondanza multilivello, progettata per mantenere il controllo del sistema e consentire il recupero del manipolatore anche in caso di avaria di uno dei suoi componenti.
Il funzionamento è affidato a un sistema di controllo integrato che monitora costantemente i sensori di posizione dei giunti, i parametri di lubrificazione, le misure di forza e coppia e gli altri segnali ausiliari. I motori sono gestiti attraverso servoazionamenti dedicati, collegati al controllore centrale mediante bus di campo operanti in tempo reale. L’integrazione di queste tecnologie richiede algoritmi di controllo specifici, sviluppati per gestire la complessità di un’applicazione robotica in ambiente fusionistico.
Il completamento del primo HYRMAN rappresenta dunque un risultato importante per il programma DTT e per la filiera tecnologica nazionale. La realizzazione del manipolatore dimostra il contributo della collaborazione tra ricerca pubblica e industria italiana allo sviluppo di tecnologie avanzate, indispensabili per affrontare una delle principali sfide ingegneristiche della fusione nucleare: garantire la manutenzione e l’affidabilità dei futuri reattori in condizioni operative estreme.
 Vuoi ricevere le notifiche sulle nostre notizie più importanti?
